
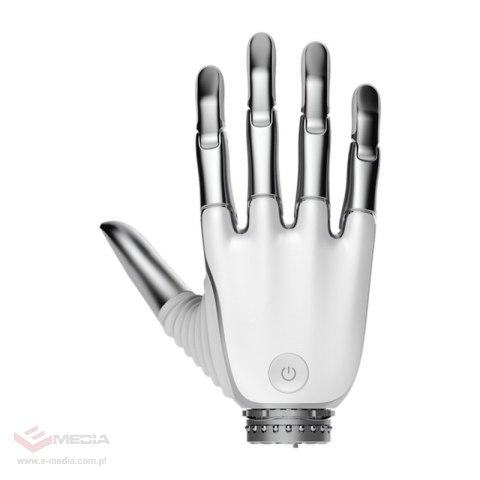
Dłoń robotyczna UNITREE BrainCo Revo 2 Touch
The Symbol : 62050-0
The Availability Of : Small quantity 1 pcs.
Price: 57200.00
Sign up to receive this purchase 286000 loyalty points.
For free delivery are missing -,--
Sum 0,00 €
Price includes discounts

The Symbol : 62050-0
The Availability Of : Small quantity 1 pcs.
Price: 57200.00
BrainCo Revo 2 Touch to zaawansowana dłoń robotyczna przeznaczona do integracji z robotami humanoidalnymi Unitree. Konstrukcja oferuje 11 stopni swobody, w tym 6 aktywnie napędzanych stawów, co pozwala na wykonywanie złożonych ruchów i precyzyjne manipulowanie obiektami. Wersja Touch została dodatkowo wyposażona w moduł dotykowy oraz funkcję Tactile Adaptive Control, co rozszerza możliwości interakcji z otoczeniem. Siła pełnego chwytu na poziomie nawet 50 N, udźwig wynoszący około 20 kg i obsługa interfejsów RS485, CAN FD i EtherCAT sprawiają, że model doskonale sprawdza się zarówno podczas prac badawczych, jak i zaawansowanych projektów robotycznych.

Model Revo 2 Touch został zaprojektowany w taki sposób, aby jak najwierniej odwzorowywać sposób działania ludzkiej dłoni. Konstrukcja oferuje 6 aktywnych przegubów i aż 11 stopni swobody. Kciuk dysponuje dwoma aktywnymi stopniami swobody oraz dodatkowym pasywnym stopniem swobody, co zwiększa zakres możliwych ruchów. Pozostałe palce również odwzorowują naturalny sposób poruszania się, co pozwala wykonywać złożone gesty i skutecznie manipulować różnymi obiektami.

Wersja Touch została wyposażona w wielowymiarowy moduł dotykowy umieszczony na opuszkach palców. Dzięki temu dłoń może wykrywać kontakt z obiektami i pozyskiwać dodatkowe informacje o wykonywanych operacjach. Rozwiązanie to poprawia dokładność manipulacji i ułatwia realizację zadań wymagających większej precyzji podczas chwytania i operowania przedmiotami. Dodatkowo dostępna jest funkcja Tactile Adaptive Control. Wszystko to pozwala skuteczniej i bezpieczniej pracować z elementami o różnych kształtach, rozmiarach i właściwościach.

Mimo masy wynoszącej zaledwie 383 g, Revo 2 Touch oferuje siłę pełnego chwytu na poziomie nawet 50 N oraz siłę chwytu szczypcowego wynoszącą 15 N. Maksymalny udźwig sięga 20 kg, co jeszcze bardziej rozszerza zakres możliwych zastosowań. Dodatkowym atutem jest maksymalna odległość otwarcia wynosząca 100 mm między kciukiem a palcem wskazującym, co pozwala wygodnie operować obiektami o różnych rozmiarach.

Dłoń została zoptymalizowana pod kątem dynamicznego działania. Czas pełnego zgięcia lub wyprostowania wynosi nie więcej niż 0,65 s, co pozwala sprawnie wykonywać kolejne operacje. W połączeniu z wysoką precyzją sterowania na poziomie 0,1° przekłada się to na płynne i powtarzalne wykonywanie różnych ruchów.

Model Revo 2 Touch obsługuje interfejsy komunikacyjne RS485, CAN FD oraz EtherCAT, dzięki czemu może zostać zintegrowana z szeroką gamą platform robotycznych i systemów sterowania. Takie rozwiązanie ułatwia wdrażanie dłoni zarówno w nowych, jak i już istniejących środowiskach badawczych czy przemysłowych. Dodatkowo producent udostępnia SDK kompatybilne z językami Python i C. Dzięki temu użytkownicy mogą łatwo tworzyć własne aplikacje, integrować urządzenie z istniejącymi projektami oraz rozwijać zaawansowane funkcje sterowania dostosowane do konkretnych zastosowań.

Dłoń obsługuje sterowanie pozycją, prędkością i prądem, a także sterowanie kaskadowe oraz zgodnościowe. Dostępne tryby pracy umożliwiają między innymi osiąganie zadanej pozycji w określonym czasie, pracę z ograniczeniem prędkości lub utrzymywanie wskazanych parametrów prądowych. Wszystko to pozwala precyzyjnie dopasować sposób działania urządzenia do bieżących wymagań. Do tego dochodzi funkcja Turbo, która wykorzystuje mechanizm wykrywania zablokowania ruchu. Po kontakcie z obiektem dłoń może kontynuować zaciskanie chwytu w określonych odstępach czasu (co 500 ms), co sprawdza się podczas pracy z miękkimi lub podatnymi na odkształcenia przedmiotami. Takie rozwiązanie pomaga utrzymać stabilny chwyt nawet w bardziej wymagających scenariuszach.

Revo 2 Touch umożliwia tworzenie własnych gestów i konfiguracji ruchów. Dzięki temu możesz przygotować zestawy czynności odpowiadające konkretnym procesom lub zadaniom wykonywanym przez robota. Takie rozwiązanie zwiększa elastyczność wdrożenia i ułatwia automatyzację powtarzalnych operacji.

Urządzenie zostało wyposażone w zabezpieczenia przed przeciążeniem prądowym, zablokowaniem mechanizmu, przegrzaniem oraz kolizjami. Dodatkowo obsługuje aktualizacje OTA, które umożliwiają wygodne wdrażanie nowych funkcji i usprawnień bez konieczności fizycznej ingerencji w sprzęt. Dzięki temu dłoń może być stale rozwijana i dostosowywana do nowych zastosowań.

| Producent | BrainCo |
|---|---|
| Model | Revo 2 Touch |
| Kod wersji | XTL / XTR |
| Typ | Biomimetyczna dłoń robotyczna |
| Liczba stopni swobody | 11 |
| Liczba aktywnych stopni swobody | 6 |
| Waga | 383 g |
| Wysokość dłoni | 160 mm |
| Maksymalna szerokość dłoni | 78,5 mm |
| Długość kciuka | 92 mm |
| Średnica nadgarstka | 38 mm |
| Wysokość nadgarstka | 13,5 mm |
| Siła pełnego chwytu | ≥50 N |
| Siła chwytu szczypcowego | ≥15 N |
| Maksymalny udźwig | ≥20 kg |
| Poziom hałasu (z odległości 50 cm) | ≤50 dB |
| Czas zginania/prostowania | ≤0,65 s |
| Maksymalna odległość otwarcia | 100 mm (między kciukiem a palcem wskazującym) |
| Interfejsy komunikacyjne | RS485, CAN FD, EtherCAT |
| Napięcie zasilania | 12-64 V |
| Prąd spoczynkowy | 115 mA przy 24 V |
| Średni prąd bez obciążenia | 390 mA przy 24 V |
| Maksymalny prąd | 4,65 A przy 24 V |
| Powtarzalność sterowania | 0,1° |
| Temperatura pracy | Od -10°C do 40°C |
| Maksymalna wilgotność środowiska pracy | 90% RH |
| Moduł dotykowy | Wielowymiarowy moduł dotykowy na opuszkach palców |
| Inteligentne sterowanie | Sterowanie pozycją, sterowanie prędkością, sterowanie prądem, sterowanie kaskadowe, sterowanie zgodnościowe, Tactile Adaptive Control |
| Zabezpieczenia | Zabezpieczenie nadprądowe, zabezpieczenie przed zablokowaniem, zabezpieczenie przed przegrzaniem, zabezpieczenie antykolizyjne |
| Integracja SDK | Obsługiwane języki programowania: Python, C Obsługiwane systemy operacyjne: Linux, Windows, ROS |
| Aktualizacje | OTA |
| Zakres ruchu kciuka (zginanie/prostowanie) | 0°-59° |
| Zakres ruchu kciuka (przywodzenie/odwodzenie) | 0°-90° |
| Zakres ruchu palca wskazującego | 0°-81° |
| Zakres ruchu palca środkowego | 0°-81° |
| Zakres ruchu palca serdecznego | 0°-81° |
| Zakres ruchu małego palca | 0°-81° |
| Złącze RS485 | A1257WV-S-2P-6T |
| Złącze CAN FD | A1257WV-S-2P-6T |
| Złącze EtherCAT | A1257WV-S-5P-6T |
| Złącze zasilania | XT30UPB-M |


